Domain fsml.de kaufen?
Wir ziehen mit dem Projekt
fsml.de um.
Sind Sie am Kauf der Domain
fsml.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain fsml.de kaufen?
Was bedeutet "unerwarteter Handshake-Interrupt"?
Ein "unerwarteter Handshake-Interrupt" bezieht sich auf eine Unterbrechung des Kommunikationsprozesses zwischen zwei Geräten während des Handshake-Vorgangs. Dies kann verschiedene Gründe haben, wie zum Beispiel eine fehlerhafte Verbindung oder eine Inkompatibilität der Protokolle. Ein solcher Interrupt kann dazu führen, dass die Kommunikation nicht erfolgreich abgeschlossen wird. **
Was ist ein "arm nested interrupt"?
Ein "arm nested interrupt" bezieht sich auf eine Art von Interrupt-System, das von der ARM-Architektur verwendet wird. Bei einem "arm nested interrupt" können mehrere Interrupts gleichzeitig auftreten und in einer bestimmten Reihenfolge abgearbeitet werden. Dies ermöglicht eine effiziente Behandlung von Interrupts und eine schnelle Rückkehr zum Hauptprogramm. **

Ähnliche Suchbegriffe für Interrupt
Top-Angebote
Produkte zum Begriff Interrupt:
-
Joy-it Joy it CNC Achsen Steuerung, Robotik ModulBei unserer NEMA23-Serie handelt es sich um Hochdrehmoment-Schrittmotoren. Dieser Motor eignet sich mit seiner grossen Leistung optimal für Aufgaben in den Bereichen Automatisierung, CNC (z. B. Fräse) oder Robotik.34,51 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
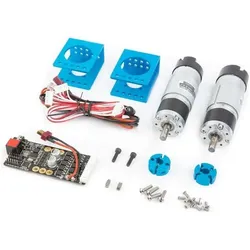
Makeblock High Power Encodermotor-Set 36 mm, ATmega328P Steuerung, Montagezubehör, 12V 8A (Motor), Robotik ModulDas Makeblock High Power Encodermotor-Set ist eine leistungsstarke Lösung für mobile Robotik und automatisierte Bewegungssysteme. Es umfasst zwei 36-mm-DC-Getriebemotoren, die mit integrierten Encodern ausgestattet sind, um präzises Feedback zu Position und Geschwindigkeit zu gewährleisten. Mit einer Leerlaufdrehzahl von 223 U/min bei 12 V und einem hohen Drehmoment von 7 kgf·cm sind diese Motoren ideal für anspruchsvolle Anwendungen. Die Steuerung erfolgt über ein High-Power Encoder-Motortreiberboard V2, das auf dem ATmega328P basiert und eine flexible Ansteuerung über PWM, I2C oder serielle Schnittstellen ermöglicht. Der Treiber kann bis zu 5 A pro Kanal (8 A Peak) unterstützen, was ihn perfekt für Systeme mit hohem Energiebedarf macht. Das Set enthält zudem robuste Motorhalter aus Aluminium, die eine stabile Montage in verschiedenen Raumachsen ermöglichen und mit dem modularen Makeblock-System kompatibel sind. - Zwei 36-mm-DC-Getriebemotoren mit integrierten Encodern - Hochstromtreiber mit bis zu 8 A Peak - Präzise Steuerung über PWM, I2C oder serielle Schnittstellen - Robuste Aluminium-Motorhalter für flexible Montage.240,78 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
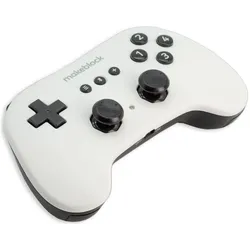
Makeblock Bluetooth-Controller V1, kabellose Steuerung, programmierbare Tasten, 10m Reichweite, 3V (mBot, Mikrocontroller), Robotik ModulMakeblock Bluetooth-Controller V1, kabellose Steuerung, programmierbare Tasten, 10 m Reichweite, 3 V Der Makeblock Bluetooth-Controller V1 ermöglicht die einfache Steuerung aller Makeblock-Robotiksysteme. Der Controller ist einfach zu bedienen, bietet eine One-Button-Startfunktion und eine schnelle Bluetooth-Kopplung. Die Tastenfunktionen können je nach Bedarf programmiert und angepasst werden, wodurch der Controller vielseitig einsetzbar ist. Merkmale im Überblick * Programmierbare Tasten: Jede Taste kann für spezifische Funktionen angepasst werden. * Anti-Interferenz-Eigenschaften: Sorgt für eine nahtlose kabellose Steuerung innerhalb einer Reichweite von 10 m. * Vielseitigkeit: Kompatibel mit Makeblock Bluetooth-Produkten wie mBot, Ultimate 2.0 und Airblock. * ABS-Oberfläche: Bietet ein angenehmes und widerstandsfähiges Gefühl bei der Benutzung. Technische Daten * Betriebsspannung: 3 V (2x AA-Batterien) * Bluetooth-Version: 4.0+ * Reichweite: 20 m * Betriebssysteme: MacOS/Windows * Grösse: 150 x 90 x 46 mm Sonstige Daten * Unterstützt Makeblock-Produkte wie mBot, Ultimate 2.0, Airblock und mehr * Benötigt 2 AA-Batterien für den Betrieb (nicht enthalten) Lieferumfang * 1x Makeblock Bluetooth-Controller V1.58,75 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Was ist ein ADC-Interrupt-Handler bei einem Mikrocontroller?
Ein ADC-Interrupt-Handler ist eine Funktion, die in einem Mikrocontroller aufgerufen wird, wenn ein ADC-Interrupt auftritt. Ein ADC-Interrupt tritt auf, wenn der Analog-Digital-Wandler (ADC) des Mikrocontrollers eine Konvertierung abgeschlossen hat. Der Interrupt-Handler kann dann den konvertierten Wert auslesen und entsprechende Aktionen ausführen, wie zum Beispiel die Aktualisierung von Variablen oder das Auslösen von Ereignissen. **
-
Wie kann man den Interrupt des STM32-Mikrocontrollers mit HAL_GetTick verwenden?
Um den Interrupt des STM32-Mikrocontrollers mit HAL_GetTick zu verwenden, müssen Sie zuerst den Interrupt-Handler für den gewünschten Interrupt konfigurieren. In diesem Interrupt-Handler können Sie dann HAL_GetTick verwenden, um die vergangene Zeit seit dem Start des Systems abzurufen. Dies kann nützlich sein, um zeitbasierte Aktionen auszuführen oder Zeitintervalle zu überwachen. **
-
Wie funktioniert ein externer Interrupt bei einem Mikrocontroller, wenn das Signal "not" ist?
Ein externer Interrupt bei einem Mikrocontroller wird normalerweise durch eine steigende oder fallende Flanke des Signals ausgelöst. Wenn das Signal "not" ist, bedeutet dies, dass der Interrupt durch eine negative Flanke ausgelöst wird. Der Mikrocontroller erkennt diese negative Flanke und führt dann den Interrupt-Service-Routine (ISR) aus, um die entsprechenden Aktionen auszuführen. **
-
Was ist die Ursache für den Kernel Panic "not syncing fatal exception in interrupt"?
Der Kernel Panic "not syncing fatal exception in interrupt" tritt auf, wenn der Kernel einen schwerwiegenden Fehler während eines Interrupts feststellt. Dies kann auf Hardwareprobleme, fehlerhafte Treiber oder Inkompatibilitäten zwischen Hardware und Kernel zurückzuführen sein. Es ist wichtig, die genaue Fehlermeldung und den Kontext zu überprüfen, um die genaue Ursache zu ermitteln. **

Wie kann man die Funktion HAL_GetTick() in einem Interrupt verwenden und wie geht man mit verschachtelten Interrupts um?
Die Funktion HAL_GetTick() kann in einem Interrupt verwendet werden, um die vergangene Zeit seit dem Systemstart abzurufen. Dies kann nützlich sein, um zeitbasierte Aktionen innerhalb des Interrupts auszuführen. Bei verschachtelten Interrupts ist es wichtig, die Prioritäten der Interrupts richtig einzustellen. Dies gewährleistet, dass ein Interrupt mit höherer Priorität nicht durch einen Interrupt mit niedrigerer Priorität unterbrochen wird. Dadurch wird sichergestellt, dass wichtige Interrupts Vorrang haben und keine kritischen Aktionen verpasst werden. **
Wie beeinflussen moderne Technologien die Effizienz und Produktivität im Maschinenbau? Welche Rolle spielen Automatisierung und Robotik in der modernen Produktion von Maschinen und Anlagen?
Moderne Technologien wie Automatisierung und Robotik verbessern die Effizienz und Produktivität im Maschinenbau, indem sie repetitive Aufgaben schneller und präziser erledigen können. Durch den Einsatz von fortschrittlichen Technologien können Maschinen und Anlagen schneller hergestellt und optimiert werden, was zu einer Steigerung der Produktivität führt. Automatisierung und Robotik spielen eine entscheidende Rolle in der modernen Produktion von Maschinen und Anlagen, da sie die Flexibilität, Genauigkeit und Geschwindigkeit erhöhen und gleichzeitig die Kosten senken. **
Top-Angebote
Produkte zum Begriff Interrupt:
-
Mitsubishi Electric Interrupt-Modul QI60Versorgungsspannung bei DC=0..24 VSpannungsart der Versorgungsspannung=DCAnzahl der digitalen Eingänge=16Eingangsstrom bei Signal 1=8 mAArt des Digitalausgangs=ohneKurzschlussschutz, Ausgänge vorhanden=neinAusführung des elektrischen Anschlusses=FederzuganschlussVerzögerungszeit bei Signalwechsel=0,2..0,3 msGeeignet für Sicherheitsfunktionen=neinZugehöriges Betriebsmittel (Ex ia)=neinZugehöriges Betriebsmittel (Ex ib)=neinExplosionsschutz-Kategorie für Gas=ohneExplosionsschutz-Kategorie für Staub=ohneBreite=27,4 mmHöhe=98 mmTiefe=90 mm727,04 €*Versand: 5,99 €Sichere Weiterleitung zum Anbieter
-
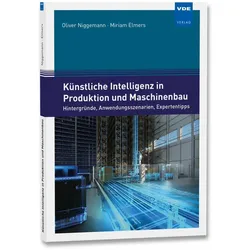
Künstliche Intelligenz in Produktion und Maschinenbau, Fachbücher von Miriam Elmers, Oliver NiggemannDer Ratgeber ist eine praxisnahe, allgemein verständliche Entscheidungshilfe für die mittelständische Industrie, wenn es um den Einstieg in die Künstliche Intelligenz im eigenen Unternehmen geht. Anhand von Beispielen wird aufgezeigt, wie Unternehmen schon heute KI in der Praxis einsetzen – etwa zur frühzeitigen Erkennung von Anomalien, zur Einsparung von Ressourcen, zur Optimierung der Produktqualität und Individualisierung von Produkten. Zu jedem Beispiel erläutern die Autoren die angewandten Methoden, zunächst in Kurzform für einen schnellen Überblick, dann ausführlicher, um tiefergehende Fragen zu beantworten. Als Basis erläutert der Ratgeber zudem grundlegend, was Schlagworte wie Künstliche Intelligenz, maschinelles Lernen und digitale Zwillinge bedeuten. In Interviews berichten Experten und Unternehmer von ihren eigenen Erfahrungen mit Künstlicher Intelligenz und ordnen die Bedeutung für die Praxis, für die Zukunft der Arbeitswelt und für unsere Gesellschaft ein. Zudem geben sie Anregungen, mit wem Unternehmer in diesem Themenbereich zusammenarbeiten können und wo sie Unterstützung bekommen.28,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Joy it CNC Achsen Steuerung, Robotik ModulBei unserer NEMA23-Serie handelt es sich um Hochdrehmoment-Schrittmotoren. Dieser Motor eignet sich mit seiner grossen Leistung optimal für Aufgaben in den Bereichen Automatisierung, CNC (z. B. Fräse) oder Robotik.34,51 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Makeblock High Power Encodermotor-Set 36 mm, ATmega328P Steuerung, Montagezubehör, 12V 8A (Motor), Robotik ModulDas Makeblock High Power Encodermotor-Set ist eine leistungsstarke Lösung für mobile Robotik und automatisierte Bewegungssysteme. Es umfasst zwei 36-mm-DC-Getriebemotoren, die mit integrierten Encodern ausgestattet sind, um präzises Feedback zu Position und Geschwindigkeit zu gewährleisten. Mit einer Leerlaufdrehzahl von 223 U/min bei 12 V und einem hohen Drehmoment von 7 kgf·cm sind diese Motoren ideal für anspruchsvolle Anwendungen. Die Steuerung erfolgt über ein High-Power Encoder-Motortreiberboard V2, das auf dem ATmega328P basiert und eine flexible Ansteuerung über PWM, I2C oder serielle Schnittstellen ermöglicht. Der Treiber kann bis zu 5 A pro Kanal (8 A Peak) unterstützen, was ihn perfekt für Systeme mit hohem Energiebedarf macht. Das Set enthält zudem robuste Motorhalter aus Aluminium, die eine stabile Montage in verschiedenen Raumachsen ermöglichen und mit dem modularen Makeblock-System kompatibel sind. - Zwei 36-mm-DC-Getriebemotoren mit integrierten Encodern - Hochstromtreiber mit bis zu 8 A Peak - Präzise Steuerung über PWM, I2C oder serielle Schnittstellen - Robuste Aluminium-Motorhalter für flexible Montage.240,78 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was bedeutet "unerwarteter Handshake-Interrupt"?
Ein "unerwarteter Handshake-Interrupt" bezieht sich auf eine Unterbrechung des Kommunikationsprozesses zwischen zwei Geräten während des Handshake-Vorgangs. Dies kann verschiedene Gründe haben, wie zum Beispiel eine fehlerhafte Verbindung oder eine Inkompatibilität der Protokolle. Ein solcher Interrupt kann dazu führen, dass die Kommunikation nicht erfolgreich abgeschlossen wird. **
-
Was ist ein "arm nested interrupt"?
Ein "arm nested interrupt" bezieht sich auf eine Art von Interrupt-System, das von der ARM-Architektur verwendet wird. Bei einem "arm nested interrupt" können mehrere Interrupts gleichzeitig auftreten und in einer bestimmten Reihenfolge abgearbeitet werden. Dies ermöglicht eine effiziente Behandlung von Interrupts und eine schnelle Rückkehr zum Hauptprogramm. **
-
Was ist ein ADC-Interrupt-Handler bei einem Mikrocontroller?
Ein ADC-Interrupt-Handler ist eine Funktion, die in einem Mikrocontroller aufgerufen wird, wenn ein ADC-Interrupt auftritt. Ein ADC-Interrupt tritt auf, wenn der Analog-Digital-Wandler (ADC) des Mikrocontrollers eine Konvertierung abgeschlossen hat. Der Interrupt-Handler kann dann den konvertierten Wert auslesen und entsprechende Aktionen ausführen, wie zum Beispiel die Aktualisierung von Variablen oder das Auslösen von Ereignissen. **
-
Wie kann man den Interrupt des STM32-Mikrocontrollers mit HAL_GetTick verwenden?
Um den Interrupt des STM32-Mikrocontrollers mit HAL_GetTick zu verwenden, müssen Sie zuerst den Interrupt-Handler für den gewünschten Interrupt konfigurieren. In diesem Interrupt-Handler können Sie dann HAL_GetTick verwenden, um die vergangene Zeit seit dem Start des Systems abzurufen. Dies kann nützlich sein, um zeitbasierte Aktionen auszuführen oder Zeitintervalle zu überwachen. **
Ähnliche Suchbegriffe für Interrupt
-
Makeblock Bluetooth-Controller V1, kabellose Steuerung, programmierbare Tasten, 10m Reichweite, 3V (mBot, Mikrocontroller), Robotik ModulMakeblock Bluetooth-Controller V1, kabellose Steuerung, programmierbare Tasten, 10 m Reichweite, 3 V Der Makeblock Bluetooth-Controller V1 ermöglicht die einfache Steuerung aller Makeblock-Robotiksysteme. Der Controller ist einfach zu bedienen, bietet eine One-Button-Startfunktion und eine schnelle Bluetooth-Kopplung. Die Tastenfunktionen können je nach Bedarf programmiert und angepasst werden, wodurch der Controller vielseitig einsetzbar ist. Merkmale im Überblick * Programmierbare Tasten: Jede Taste kann für spezifische Funktionen angepasst werden. * Anti-Interferenz-Eigenschaften: Sorgt für eine nahtlose kabellose Steuerung innerhalb einer Reichweite von 10 m. * Vielseitigkeit: Kompatibel mit Makeblock Bluetooth-Produkten wie mBot, Ultimate 2.0 und Airblock. * ABS-Oberfläche: Bietet ein angenehmes und widerstandsfähiges Gefühl bei der Benutzung. Technische Daten * Betriebsspannung: 3 V (2x AA-Batterien) * Bluetooth-Version: 4.0+ * Reichweite: 20 m * Betriebssysteme: MacOS/Windows * Grösse: 150 x 90 x 46 mm Sonstige Daten * Unterstützt Makeblock-Produkte wie mBot, Ultimate 2.0, Airblock und mehr * Benötigt 2 AA-Batterien für den Betrieb (nicht enthalten) Lieferumfang * 1x Makeblock Bluetooth-Controller V1.58,75 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Niggemann, Oliver: Künstliche Intelligenz in Produktion und MaschinenbauKünstliche Intelligenz in Produktion und Maschinenbau , Hintergründe, Anwendungsszenarien, Expertentipps , Sonstige > Auto-Tuning & -Styling , Erscheinungsjahr: 20211020, Produktform: Kartoniert, Autoren: Niggemann, Oliver~Elmers, Miriam, Seitenzahl/Blattzahl: 110, Keyword: Digitaler Zwilling; KI; Künstliche Intelligenz i.d.Ind; Machinelles Lernen, Fachschema: Intelligenz / Künstliche Intelligenz~KI~Künstliche Intelligenz - AI~Technologie, Fachkategorie: Technologie, allgemein, Warengruppe: HC/Technik/Sonstiges, Fachkategorie: Künstliche Intelligenz, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Vde Verlag GmbH, Verlag: Vde Verlag GmbH, Verlag: VDE VERLAG GMBH, Länge: 242, Breite: 176, Höhe: 12, Gewicht: 314, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,28,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein externer Interrupt bei einem Mikrocontroller, wenn das Signal "not" ist?
Ein externer Interrupt bei einem Mikrocontroller wird normalerweise durch eine steigende oder fallende Flanke des Signals ausgelöst. Wenn das Signal "not" ist, bedeutet dies, dass der Interrupt durch eine negative Flanke ausgelöst wird. Der Mikrocontroller erkennt diese negative Flanke und führt dann den Interrupt-Service-Routine (ISR) aus, um die entsprechenden Aktionen auszuführen. **
-
Was ist die Ursache für den Kernel Panic "not syncing fatal exception in interrupt"?
Der Kernel Panic "not syncing fatal exception in interrupt" tritt auf, wenn der Kernel einen schwerwiegenden Fehler während eines Interrupts feststellt. Dies kann auf Hardwareprobleme, fehlerhafte Treiber oder Inkompatibilitäten zwischen Hardware und Kernel zurückzuführen sein. Es ist wichtig, die genaue Fehlermeldung und den Kontext zu überprüfen, um die genaue Ursache zu ermitteln. **
-
Wie kann man die Funktion HAL_GetTick() in einem Interrupt verwenden und wie geht man mit verschachtelten Interrupts um?
Die Funktion HAL_GetTick() kann in einem Interrupt verwendet werden, um die vergangene Zeit seit dem Systemstart abzurufen. Dies kann nützlich sein, um zeitbasierte Aktionen innerhalb des Interrupts auszuführen. Bei verschachtelten Interrupts ist es wichtig, die Prioritäten der Interrupts richtig einzustellen. Dies gewährleistet, dass ein Interrupt mit höherer Priorität nicht durch einen Interrupt mit niedrigerer Priorität unterbrochen wird. Dadurch wird sichergestellt, dass wichtige Interrupts Vorrang haben und keine kritischen Aktionen verpasst werden. **
-
Wie beeinflussen moderne Technologien die Effizienz und Produktivität im Maschinenbau? Welche Rolle spielen Automatisierung und Robotik in der modernen Produktion von Maschinen und Anlagen?
Moderne Technologien wie Automatisierung und Robotik verbessern die Effizienz und Produktivität im Maschinenbau, indem sie repetitive Aufgaben schneller und präziser erledigen können. Durch den Einsatz von fortschrittlichen Technologien können Maschinen und Anlagen schneller hergestellt und optimiert werden, was zu einer Steigerung der Produktivität führt. Automatisierung und Robotik spielen eine entscheidende Rolle in der modernen Produktion von Maschinen und Anlagen, da sie die Flexibilität, Genauigkeit und Geschwindigkeit erhöhen und gleichzeitig die Kosten senken. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.